
设计制图 / 2.12G
设计制图 / 1.34G

社交聊天 / 151.0M
媒体影音 / 63.3M
系统工具 / 2.1M
系统工具 / 24KB
系统工具 / 3.3M
系统工具 / 53.6M
系统工具 / 234KB
系统工具 / 7.0M
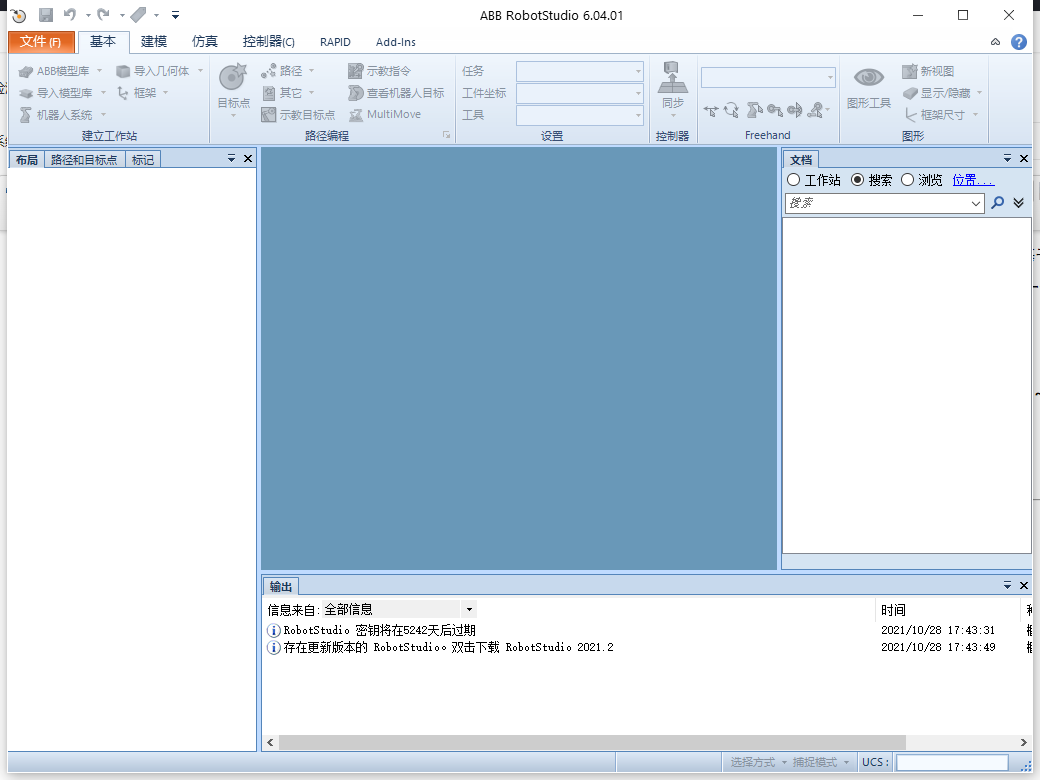
RobotStudio 6.08中文破解版是一款由ABB公司官方推出的机器人离线编程与仿真软件,它能够帮助工程师在电脑上完成机器人工作单元的搭建、编程、调试与验证,从而大幅缩短项目周期并降低现场风险。该版本集成了先进的虚拟控制器技术,支持与真实机器人控制器完全一致的逻辑运行,同时还提供了丰富的建模工具、路径自动规划功能以及碰撞检测机制,让复杂的自动化任务变得直观且易于管理。无论是制造业的集成商、设备维护人员,还是职业院校的师生,都能通过RobotStudio 6.08中文破解版快速提升工作效率与技能水平。软件界面友好,操作逻辑清晰,并且完美支持中文环境,是国内自动化领域不可或缺的利器。
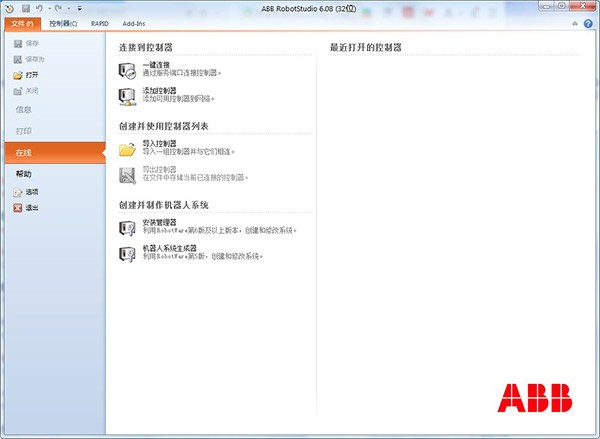
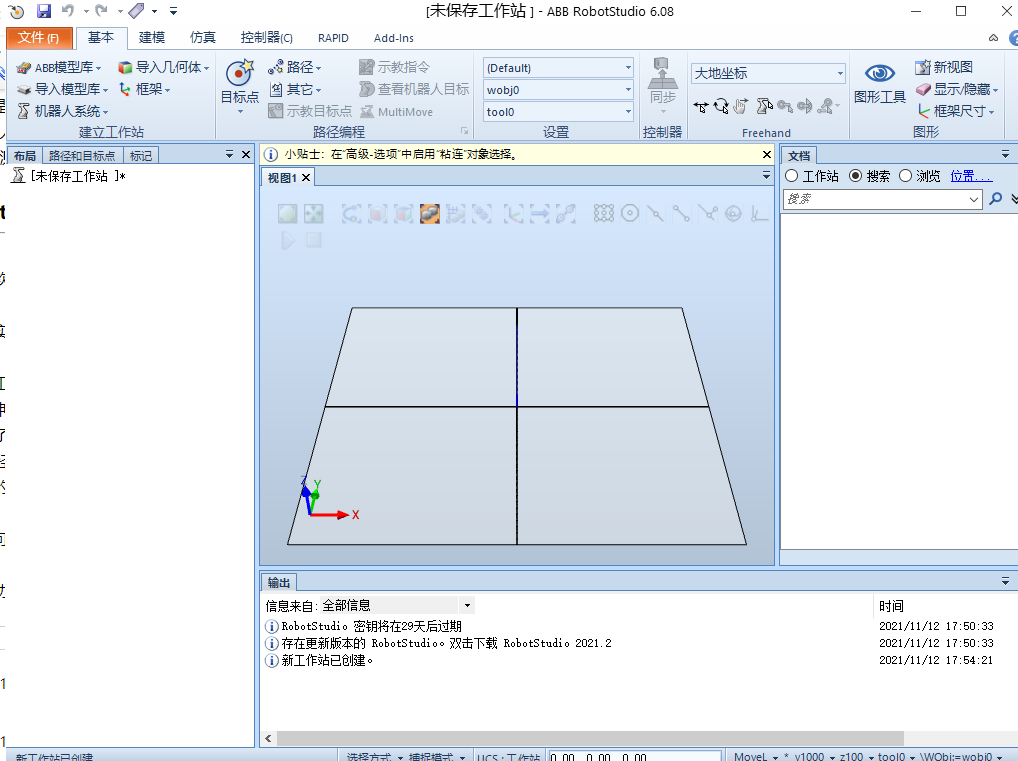
1. 启动RobotStudio 6.08中文破解版,在“文件”菜单中选择“新建”以创建一个空白工作站。
2. 在“基本”功能选项卡中,点击“机器人系统”下拉菜单,选择“从库中导入”以浏览ABB机器人型号库。
3. 从列表中选择所需的机器人型号(如IRB 6700),点击“确定”后机器人模型将自动加载到工作站中心。
4. 使用“移动”工具调整机器人的基座位置,或者直接在属性栏输入精确的X、Y、Z坐标值进行定位。
5. 通过“导入几何体”功能添加输送链、夹具、工件等外围设备,并利用“约束”命令使其与机器人形成正确的空间关系。
6. 保存工作站文件,以便后续进行编程与仿真操作。

1. 在RobotStudio 6.08中文破解版中,右键点击左侧浏览树中的“路径与目标点”,选择“创建新路径”并命名。
2. 使用“目标点”工具栏中的“示教目标点”功能,在工件表面点击以生成机器人TCP的目标位置。
3. 调整目标点的姿态(四元数或欧拉角),确保工具方向符合工艺要求。
4. 将目标点依次添加到路径中,并在路径节点上右键选择“插入运动指令”,设定运动类型(如MoveL、MoveJ)及速度参数。
5. 点击“同步”按钮,将路径自动转换为RAPID代码,并在程序编辑器中查看或修改生成的指令。
6. 利用“路径优化”工具检查轨迹的平滑性,避免奇异点或不可达区域。
7. 保存程序文件,为后续仿真验证做好准备。
1. 在RobotStudio 6.08中文破解版中,确保工作站已正确配置虚拟控制器,点击“控制器”菜单下的“启动虚拟控制器”。
2. 在“仿真”选项卡中,点击“播放”按钮开始仿真运行,机器人将按照RAPID程序运动。
3. 使用“信号监控”面板查看数字量输入输出信号的状态,模拟外围设备的交互。
4. 在“布局”视图中开启“碰撞检测”功能,系统会以红色高亮显示碰撞区域并暂停仿真。
5. 通过“事件日志”窗口查看程序执行过程中的报警与提示信息,快速定位问题。
6. 调整仿真速度(如0.5倍速或2倍速),便于仔细观察轨迹细节。
7. 仿真结束后,点击“停止”并保存仿真结果,方便后续分析。
1. 在RobotStudio 6.08中文破解版中,右键点击“组件”菜单,选择“创建Smart组件”并命名。
2. 在组件编辑器中,添加“源”和“目标”对象,分别设定为输送链的起点和终点。
3. 添加“线性移动”动作,并设置移动方向与速度,模拟工件在输送链上的运动。
4. 配置“传感器”或“逻辑门”组件,实现工件到位检测与机器人抓取信号的联动。
5. 将Smart组件连接到工作站的I/O系统,通过信号绑定实现与机器人程序的实时交互。
6. 测试Smart组件功能,调整参数直到运动效果符合实际生产节拍。
7. 保存组件并重新运行仿真,观察动态输送链与机器人协同工作的效果。
1. 在RobotStudio 6.08中文破解版中,加载需要分析的工作站布局和机器人路径。
2. 点击“分析”菜单,选择“可达性分析”工具。
3. 在分析窗口中,选择目标工件表面作为采样区域,设置采样点密度(如每平方厘米一个点)。
4. 点击“计算”,软件将自动模拟机器人尝试到达每个采样点,并标注可达与不可达状态。
5. 分析完成后,生成彩色热力图,绿色表示可达,红色表示不可达,并附带详细的数据表格。
6. 可将报告导出为PDF或Excel格式,用于项目评审或方案优化。

1. 在RobotStudio 6.08中文破解版中,点击“基本”选项卡下的“导入”按钮,选择“几何体”以加载CAD文件(支持STEP、IGES等格式)。
2. 在导入向导中,选择适当的单位(毫米或英寸),并指定模型放置的坐标系。
3. 导入后,模型会出现在工作站中,但可能需要调整位置,使用“移动”工具或坐标输入将其摆放到正确位置。
4. 如果模型包含多个零件,可使用“组合”功能将其合并为一个整体,便于后续碰撞检测。
5. 对于复杂的曲面,可使用“简化几何体”工具降低多边形数量,提升仿真性能。
6. 最后,为几何体指定材质和颜色,以便在仿真中清晰区分不同部件。
7. 保存工作站,确保CAD模型与机器人路径正确关联。
1. 在RobotStudio 6.08中文破解版中,完成项目编辑后,点击“文件”菜单中的“另存为”功能。
2. 选择保存路径,并输入项目名称,建议使用包含日期和版本的命名方式。
3. 软件会生成一个.sprj文件,同时会在同目录下创建一个包含所有关联资源的文件夹。
4. 要备份整个项目,请将.sprj文件及文件夹一同复制到安全位置(如外部硬盘或云存储)。
5. 还原项目时,直接双击.sprj文件,或者在软件中使用“打开”功能选择该文件。
6. 如果项目包含虚拟控制器,还原后可能需要重新启动虚拟控制器以恢复仿真环境。
7. 定期备份项目文件,防止数据丢失。
Autodesk Navisworks Manage 2021中文版
AutoCAD Raster Design光栅设计工具官方下载

CAXA CAM制造工程师官方版下载
Adobe Substance 3D Modeler 三维建模官方版下载
Adobe After Effects2022免费版下载安装
Adobe After Effects AE免费版下载
Adobe After Effects AE官方版下载
Adobe After Effects AE中文版下载
Adobe Photoshop PS官方正版下载
KeyShot KeyShot 2025中文激活版下载

AutoCAD Plant 3D三维工厂设计PC版现在
Autodesk ReCap Pro三维扫描数据处理官方版下载

梦想CAD软件官方版下载
Autodesk Inventor Nastran官方版下载
批量图片选区导出生成器官方版下载v1.1 最新版
 设计制图 / 32.6M / 2026-09-30
Autodesk Moldflow Insight模流分析免费版下载2023最新版
设计制图 / 3.20G / 2026-10-16
comfyui桌面版安装下载2026最新版
设计制图 / 129.6M / 2026-10-20
Altair Flow Simulator 2025正式版免费激活版
设计制图 / 642M / 2026-10-19Autodesk Navisworks Manage 2021中文版18.0.1347.51 最新版
设计制图 / 2.81G / 2026-10-22
keyshot渲染软件官方下载2026最新版
设计制图 / 1.45G / 2026-10-19
Altair EDEM Professional 2026汉化激活版v2026.0 专业版
设计制图 / 1.70G / 2026-09-30
达芬奇DaVinci Resolve Studio电脑版下载v18.1.1 激活版
设计制图 / 3.35G / 2026-10-04
Helicon Focus电脑版下载专业版
设计制图 / 76.3M / 2026-10-07
Autodesk VRED Pro中文完整版下载激活版
设计制图 / 3.58G / 2026-10-16
全部评论